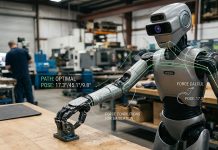





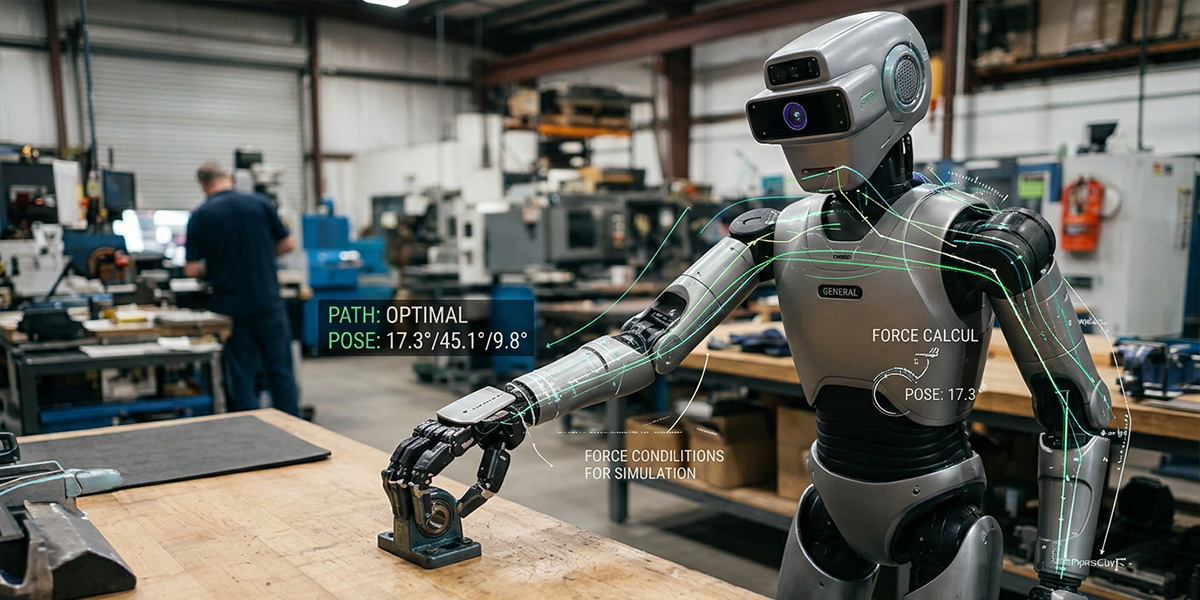
Un robot umanoide entra in un ambiente di lavoro, individua un oggetto, lo raggiunge e lo sposta. Visto da fuori, il gesto sembra elementare. In realtà, tra il momento in cui una telecamera riconosce il pezzo e quello in cui il robot riesce a sollevarlo c’è una sequenza di decisioni piuttosto sofisticata.
Nelle linee automatizzate tradizionali, senza robot in forma umana, buona parte del problema viene risolta a monte. Conosciamo il componente, sappiamo dove arriverà e possiamo progettare il sistema di presa per quel ciclo. Quando chiediamo a un robot di muoversi in un ambiente meno strutturato, davanti a oggetti diversi o disposti ogni volta in modo differente, questa certezza viene meno.
La visione artificiale permette al sistema di riconoscere ciò che ha davanti e di ricavarne informazioni sulla forma, sulla posizione e sull’orientamento. Il passaggio successivo è però quello decisivo: individuare una zona dalla quale sia possibile fare presa.
È qui che il vuoto mostra una delle sue caratteristiche più interessanti. Superfici piane, curve, flessibili o poste ad altezze leggermente diverse possono essere affrontate scegliendo ventose, compensatori e sistemi di presa adatti al caso.
La ricerca sulla robotica lavora da tempo proprio sulla capacità di calcolare i punti di presa. Oggi esistono sistemi di visione 3D che, davanti a prodotti diversi e disposti casualmente, individuano la posizione più favorevole per la presa e trasmettono al robot il movimento da eseguire.
Vedere una superficie utile, però, è soltanto l’inizio. Una ventosa deve riuscire ad aderire davvero. La rugosità, una curvatura, un foro, la porosità o una piccola differenza nell’angolo di avvicinamento possono modificare la tenuta. Anche un sistema che ha calcolato il punto di presa deve quindi verificare ciò che succede nel vero momento del contatto.
Con gli strumenti del vuoto si può confermare che il grado di depressione necessario è stato raggiunto e dare quindi al sistema il consenso a proseguire il movimento. Se la presa non è sufficiente, il robot può evitare di sollevare il pezzo o tentare un nuovo posizionamento, risparmiando tempo e insuccessi.
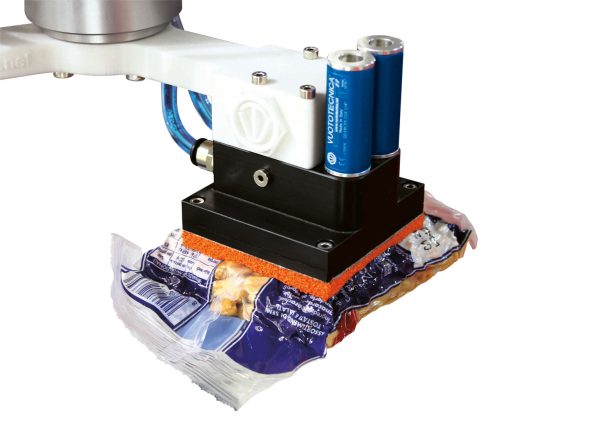
Sistemi come Octopus di Vuototecnica, per esempio, gli permetterebbero di movimentare oggetti diversi per forma e dimensione anche quando soltanto una parte dell’area aspirante viene coperta. Un principio interessante quando posizione e geometria del pezzo non sono sempre uguali.
Più i robot saranno chiamati a lavorare fuori da cicli ripetitivi, più questa capacità di adattamento diventerà parte del problema da risolvere.
Per conoscere meglio i prodotti Vuototecnica, è possibile scaricare il catalogo su www.vuototecnica.net.